Prerrequisitos: punteros, arreglos,
sizeofy memoria dinámica básica.Objetivos: 1. Calcular el desplazamiento válido de un puntero dentro de un arreglo. 2. Representar una matriz dinámica con su estrategia de liberación.
Comprobación de salida: justificá por qué sumar uno a
int *no equivale a sumar un byte.
Aritmética de punteros y matrices dinámicas
Introducción
Este apunte explora conceptos avanzados de memoria dinámica en C, construyendo sobre las bases presentadas en Modelo de memoria y pila y Punteros. Aquí profundizamos en el manejo de Estructuras y Tipos Compuestos que contienen punteros, problemas comunes de gestión de memoria, y técnicas para trabajar con matrices dinámicas.
Problemas Comunes de Memoria Dinámica
Repaso opcional completo
Repaso opcional
La explicación normativa de fugas, free y realloc pertenece a
5_memoria_dinamica.md. Esta sección solo sirve como repaso breve; no agrega un
prerrequisito nuevo a la aritmética de punteros.
Esta sección detalla errores frecuentes en la gestión de memoria dinámica y sus soluciones. Estos problemas se amplían en Errores Comunes y Peligros.
Fragmentación del Heap
La fragmentación externa ocurre cuando la memoria libre se divide en bloques pequeños y no contiguos, aunque la suma total de memoria libre sea suficiente para una solicitud.
Escenario Ilustrativo
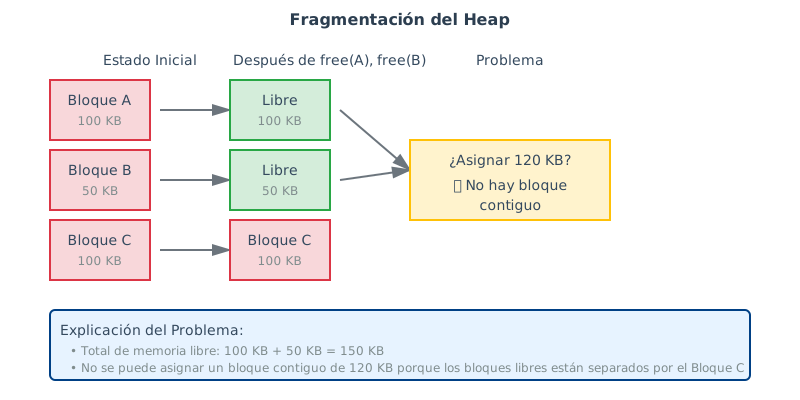
Figure 1:Proceso de fragmentación del heap: bloques libres no contiguos impiden asignaciones grandes.
Problema: Aunque hay 150 KB libres (100 + 50), no podés asignar un bloque contiguo de 120 KB.
Soluciones
Table 1:Estrategias contra Fragmentación
Estrategia | Descripción | Cuándo Usar |
|---|---|---|
Asignación en bloque | Pedir memoria en bloques grandes, subdividir internamente | Arrays redimensionables, pools de objetos |
Memory pools | Pre-asignar conjunto de objetos del mismo tamaño | Asignaciones/liberaciones frecuentes del mismo tipo |
Compactación | Reorganizar bloques para unir espacios libres | Raramente posible en C (requiere actualizar punteros) |
Punteros Colgantes (Dangling Pointers)
Un puntero colgante (dangling pointer) es un puntero que apunta a memoria
que ya ha sido liberada con free. Este es uno de los errores más peligrosos en
C (ver Dangling Pointer (Puntero Colgante) para más detalles).
Causa
Cuando llamás free(puntero), la memoria se libera pero la variable puntero
no cambia. Sigue conteniendo la dirección antigua, que ahora es inválida.
1 2 3 4 5int *datos = malloc(sizeof(int) * 10); // ... usar datos ... free(datos); // En este punto, 'datos' sigue apuntando a la dirección antigua // pero esa memoria puede estar siendo usada por otra parte del programa
Riesgo: Comportamiento Indefinido
Usar un puntero colgante (leer o escribir) invoca undefined behavior. El programa puede:
Aparentar funcionar correctamente (el peor caso, porque oculta el error)
Crashear inmediatamente
Corromper otros datos silenciosamente
Comportarse de forma impredecible
1 2free(datos); datos[0] = 42; // UNDEFINED BEHAVIOR
Solución: Poner en NULL Después de free
1 2free(puntero); puntero = NULL; // Ahora es seguro verificar con if (puntero != NULL)
Liberar Memoria No Dinámica
Intentar liberar memoria que no fue asignada dinámicamente es un error grave que resulta en undefined behavior.
Regla Fundamental
Errores Comunes
1. Liberar variables del stack:
1 2 3 4 5int main() { char automatica[] = "hola mundo"; // En el stack free(automatica); // ERROR: undefined behavior }
Como se explica en La Pila (Stack), las variables automáticas se gestionan automáticamente en el stack. No necesitan (ni deben) ser liberadas manualmente.
2. Liberar literales de cadena:
1 2char *mensaje = "Hola"; // Literal en .rodata (read-only data) free(mensaje); // ERROR: undefined behavior
Los literales de cadena residen en el segmento .rodata (ver
Segmentación de la Memoria) y son de solo lectura.
3. Liberar variables globales:
1 2 3 4 5int global_arr[100]; // Segmento .bss o .data void funcion() { free(global_arr); // ERROR: undefined behavior }
Ejercicios de Autoevaluación (Problemas de Memoria)
Indicá cuáles de estas llamadas a free son válidas:
int v[3];
int *a = malloc(3 * sizeof *a);
int *b = a + 1;
free(v);       /* A */
free(b);       /* B */
free(a);       /* C */
Solución
Ni A ni B son válidas: v tiene duración automática y b no es la dirección
devuelta por el allocator. C es la única liberación correcta. Si se pierde a
antes de liberar el bloque hay una fuga; por eso no se debe sobrescribir el
puntero propietario con una dirección interior.
Funciones Adicionales de Gestión de Memoria
Más allá de malloc y free, C proporciona funciones adicionales para
manipular memoria dinámica. Estas se detallan completamente en
Memoria dinámica: propiedad y ciclo de vida.
calloc: Asignación con Inicialización
1void *calloc(size_t cantidad, size_t tamaño);
Asigna memoria para un arreglo de cantidad elementos, cada uno de tamaño
bytes. Crucialmente, inicializa toda la memoria a cero.
Comparación con malloc:
1 2 3 4 5 6// Usando malloc int *arr1 = malloc(10 * sizeof(int)); // arr1[i] contiene basura // Usando calloc int *arr2 = calloc(10, sizeof(int)); // arr2[i] == 0 para todo i
realloc: Redimensionar Bloques
1void *realloc(void *bloque, size_t nuevo_tamaño);
Cambia el tamaño de un bloque de memoria existente. Esta función es fundamental para implementar arrays redimensionables.
Comportamiento de realloc
Table 2:Casos de realloc
Condición | Comportamiento | Notas |
|---|---|---|
| Equivalente a | Útil para simplificar código |
| Equivalente a | Devuelve |
| Expande el bloque | Memoria adicional no inicializada |
| Reduce el bloque | Datos más allá de |
Uso Correcto de realloc
Patrón correcto:
1 2 3 4 5 6 7 8int *temp = realloc(arr, nuevo_tamaño * sizeof(int)); if (temp == NULL) { // realloc falló, arr sigue válido // Manejar error (liberar arr si es necesario) return ERROR; } arr = temp; // Éxito: actualizar puntero
¿Por Qué realloc Puede Mover el Bloque?
Si no hay espacio contiguo para expandir el bloque en su ubicación actual,
realloc:
Asigna un nuevo bloque más grande en otra ubicación
Copia los datos del bloque original al nuevo
Libera el bloque original
Retorna la dirección del nuevo bloque
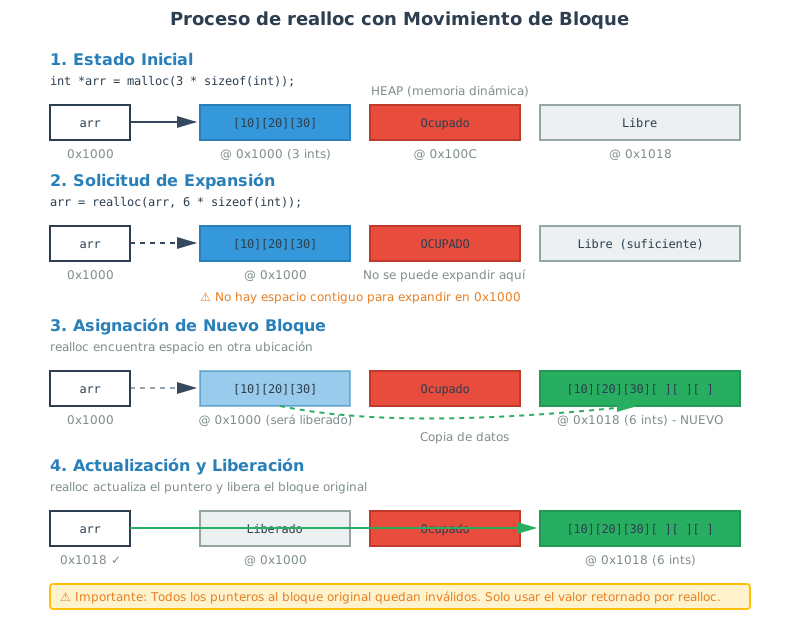
Figure 2:Proceso de realloc cuando debe mover el bloque a una nueva ubicación.
memset: Relleno de Memoria
1void *memset(void *destino, int valor, size_t count);
Rellena los primeros count bytes de destino con valor (convertido a
unsigned char).
Usos comunes:
1 2 3 4 5 6 7// Inicializar array a cero int arr[100]; memset(arr, 0, sizeof(arr)); // Limpiar buffer sensible char password[64]; // ... usar password ... memset(password, 0, sizeof(password)); // Borrar rastros
memcpy: Copia de Memoria
1void *memcpy(void *destino, const void *origen, size_t count);
Copia count bytes desde origen a destino. Las regiones no deben
solaparse.
Ejemplo:
1 2 3 4int src[5] = {1, 2, 3, 4, 5}; int dst[5]; memcpy(dst, src, sizeof(src)); // dst == {1, 2, 3, 4, 5}
Arreglos de Largo Variable (VLA)
Los VLA (Variable Length Arrays) son arreglos cuyo tamaño se determina en tiempo de ejecución, no en compilación.
1 2 3 4void funcion(int cantidad) { int arreglo[cantidad]; // <-- VLA: tamaño determinado en runtime }
¿Por Qué No Son Parte del Camino Principal?
1. Asignación en el Stack
Los VLAs se crean en el stack, no en el heap (ver Comparación Stack vs Heap). El stack tiene tamaño limitado (típicamente 1-8 MB).
1 2 3 4 5void procesar(int n) { int datos[n]; // VLA en el stack // Si n es grande (por ejemplo, 1,000,000), esto causa stack overflow }
2. No Hay Mecanismo de Error
A diferencia de malloc, que retorna NULL si falla, un VLA cuya dimensión
excede la capacidad del stack en tiempo de ejecución simplemente provoca un
desbordamiento del stack (stack overflow) y crashea el programa de manera
irrecuperable:
1 2 3 4 5 6 7 8 9 10 11 12 13int *heap_arr = malloc(n * sizeof(int)); if (heap_arr == NULL) { // Podemos manejar el error fprintf(stderr, "Memoria insuficiente\n"); return ERROR; } // vs void procesar_con_vla(int n) { int stack_arr[n]; // VLA: Si n es muy grande, el programa abortará sin que podamos interceptar el fallo. }
3. Problemas de Portabilidad
El límite del stack varía entre plataformas y configuraciones. Código que funciona en una máquina puede crashear en otra.
Alternativa Correcta: Memoria Dinámica
1 2 3 4 5 6 7 8 9 10 11void funcion(int cantidad) { int *arreglo = malloc(cantidad * sizeof(int)); if (arreglo == NULL) { // Manejar error return; } // Usar arreglo... free(arreglo); }
Ejercicios de Autoevaluación (Funciones de Gestión y VLAs)
Compará estas dos funciones y explicá cuándo preferirías cada una:
void suma_vla(size_t n, const int a[n], int *r);
int *suma_heap(size_t n, const int *a);
Solución
La primera recibe almacenamiento cuyo ciclo de vida pertenece al llamador; el
VLA puede vivir en la pila y su tamaño está limitado por la implementación. La
segunda reserva el resultado en el heap, devuelve NULL ante un fallo y
transfiere al llamador la responsabilidad de free. En material portable se
debe tratar el soporte de VLA como una decisión de implementación, no como una
garantía universal del estándar C moderno.
Doble Indirección (Puntero a Puntero)
Una variable puntero es un tipo de dato que almacena una dirección de memoria.
Sin embargo, al ser una variable en sí misma, también reside en una dirección de
memoria física específica del sistema. La doble indirección consiste en
utilizar un puntero que almacena la dirección de otra variable puntero,
declarándose mediante el operador de doble asterisco (**).
1 2 3int valor = 42; int *p = &valor; // Puntero simple (indirección simple) int **pp = &p; // Doble puntero (doble indirección)
En este esquema:
valoralmacena el entero42.palmacena la dirección de memoria devalor.ppalmacena la dirección de memoria de la variablep.
Desreferenciar pp una vez (*pp) evalúa al puntero p (obteniendo la
dirección de valor). Desreferenciar pp dos veces (**pp) accede
directamente al contenido de valor (42).
Figure 3:Representación en stack y heap de la doble indirección con pp, p y valor.
Paso de Punteros por Referencia
En el lenguaje C, todos los argumentos de una función se transmiten estrictamente por valor (copia). Esto significa que la función trabaja con copias locales de los parámetros recibidos.
Si necesitás que una función modifique un tipo de dato básico (como un int),
debés pasar un puntero a esa variable (int *) para simular un paso por
referencia. De forma análoga, si una función necesita modificar una variable
puntero (por ejemplo, para asignarle memoria dinámica o reubicarla), se debe
pasar la dirección del puntero, lo que requiere un doble puntero (int **).
El Error Común: Pasar un Puntero Simple
Considerá la siguiente función que intenta asignar memoria para un entero:
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19#include <stdio.h> #include <stdlib.h> // Intento incorrecto de asignar memoria void inicializar_incorrecto(int *ptr) { ptr = malloc(sizeof(int)); // Modifica la copia local if (ptr != NULL) { *ptr = 10; } } int main(void) { int *mi_puntero = NULL; inicializar_incorrecto(mi_puntero); // ERROR: mi_puntero sigue siendo NULL en main // Además, se generó un memory leak de la memoria asignada en la función. return 0; }
Al invocar inicializar_incorrecto(mi_puntero), el valor de mi_puntero (que
es NULL) se copia en el parámetro local ptr. Cuando la función ejecuta
malloc, almacena la dirección de la memoria reservada en la variable local
ptr. Al retornar la función, ptr se destruye en el stack y mi_puntero en
main permanece inalterado, provocando una fuga de memoria física.
La Solución: Doble Indirección
Para modificar el puntero original de la función invocadora, se debe enviar su
dirección de memoria (&mi_puntero). La función receptora utilizará un
parámetro de doble indirección para acceder y modificar el puntero original
mediante desreferencia:
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28#include <stdio.h> #include <stdlib.h> // Forma correcta utilizando doble indirección void inicializar_correcto(int **ptr) { if (ptr == NULL || *ptr != NULL) { return; // Evita desreferenciar un puntero nulo o reasignar memoria } *ptr = malloc(sizeof **ptr); // Modifica el puntero del llamador if (*ptr != NULL) { **ptr = 42; // Modifica el valor entero apuntado } } int main(void) { int *mi_puntero = NULL; // Pasamos la dirección del puntero inicializar_correcto(&mi_puntero); if (mi_puntero != NULL) { printf("Valor asignado: %d\n", *mi_puntero); free(mi_puntero); mi_puntero = NULL; } return 0; }
Patrón Práctico: Creación y Destrucción Modular
Este enfoque es el estándar en C para construir interfaces limpias de Tipos Abstractos de Datos (TAD), garantizando que las funciones que modifican la estructura interna o el estado de los punteros del cliente lo hagan de forma segura y controlada.
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43 44 45 46 47 48 49 50 51 52 53 54#include <stdio.h> #include <stdlib.h> #include <string.h> typedef struct { char *nombre; int id; } recurso_t; typedef enum { RECURSO_EXITO = 0, RECURSO_ERR_PARAMETROS, RECURSO_ERR_MEMORIA, RECURSO_ERR_PRECONDICION } recurso_status_t; // Constructor que inicializa el puntero del llamador recurso_status_t recurso_crear(recurso_t **recurso_out, const char *nombre, int id) { if (recurso_out == NULL || nombre == NULL) { return RECURSO_ERR_PARAMETROS; } if (*recurso_out != NULL) { return RECURSO_ERR_PRECONDICION; // Ya tiene memoria asignada } recurso_t *nuevo = malloc(sizeof(recurso_t)); if (nuevo == NULL) { return RECURSO_ERR_MEMORIA; } nuevo->nombre = malloc(strlen(nombre) + 1); if (nuevo->nombre == NULL) { free(nuevo); return RECURSO_ERR_MEMORIA; } strcpy(nuevo->nombre, nombre); nuevo->id = id; *recurso_out = nuevo; // Retornamos el recurso creado por referencia return RECURSO_EXITO; } // Destructor defensivo que libera memoria y pone el puntero en NULL void recurso_destruir(recurso_t **recurso_out) { if (recurso_out == NULL || *recurso_out == NULL) { return; } free((*recurso_out)->nombre); free(*recurso_out); *recurso_out = NULL; // Evita punteros colgantes en el llamador }
Matrices Dinámicas
Las variantes tridimensionales, VLA y las técnicas de representación especializadas quedan fuera del camino principal de este apunte.
Una matriz (arreglo bidimensional) puede implementarse de varias formas en memoria dinámica. Cada enfoque tiene trade-offs en complejidad, eficiencia de memoria y acceso.
Como se explica en El Montón (Heap), la memoria dinámica nos permite crear estructuras de tamaño arbitrario. Las matrices dinámicas extienden este concepto a dos dimensiones.
Enfoque 1: Matriz “Dentada” (Array de Punteros)
Este enfoque crea un arreglo de punteros, donde cada puntero apunta a una fila (otro arreglo). Se llama “dentada” (jagged array) porque cada fila puede tener largo diferente (aunque típicamente usamos filas del mismo tamaño).
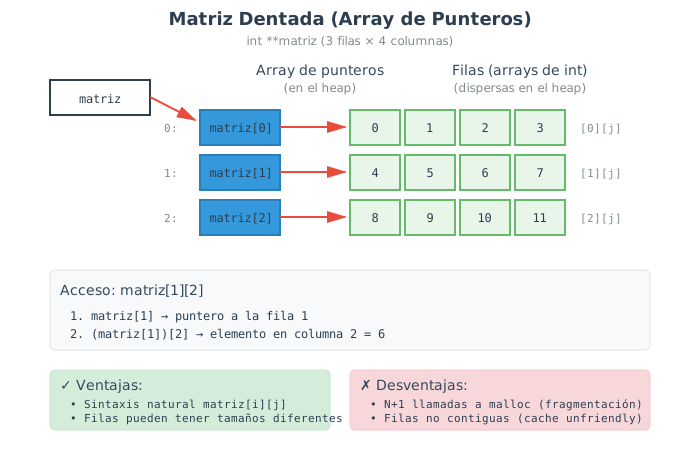
Figure 4:Representación de una matriz dentada: array de punteros a arrays.
Asignación
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23int **matriz; int filas = 3, columnas = 4; // Paso 1: Array de punteros a filas matriz = malloc(filas * sizeof(int *)); if (matriz == NULL) { return NULL; } // Paso 2: Cada fila for (int i = 0; i < filas; i++) { matriz[i] = malloc(columnas * sizeof(int)); if (matriz[i] == NULL) { // Error: liberar lo ya asignado for (int j = 0; j < i; j++) { free(matriz[j]); } free(matriz); return NULL; } }
Acceso
El acceso es natural con la sintaxis estándar de C:
1 2matriz[i][j] = 42; int valor = matriz[i][j];
Liberación
Siguiendo el principio “de adentro hacia afuera” (Destrucción de Estructuras Dinámicas):
1 2 3 4 5 6 7// 1. Liberar cada fila for (int i = 0; i < filas; i++) { free(matriz[i]); } // 2. Liberar el array de punteros free(matriz);
Ventajas y Desventajas
Ventajas:
Sintaxis natural
matriz[i][j]Filas pueden tener tamaños diferentes
Fácil de entender conceptualmente
Desventajas:
Fragmentación: Cada fila es un bloque separado en el heap
Overhead de memoria: Punteros adicionales para cada fila
Cache-unfriendly: Filas no están contiguas en memoria (ver Jerarquía de Memoria y Caché)
Enfoque 2: Bloque Único (Simulación Manual)
Este enfoque asigna toda la matriz como un único bloque contiguo en memoria. Es más eficiente pero requiere calcular índices manualmente.
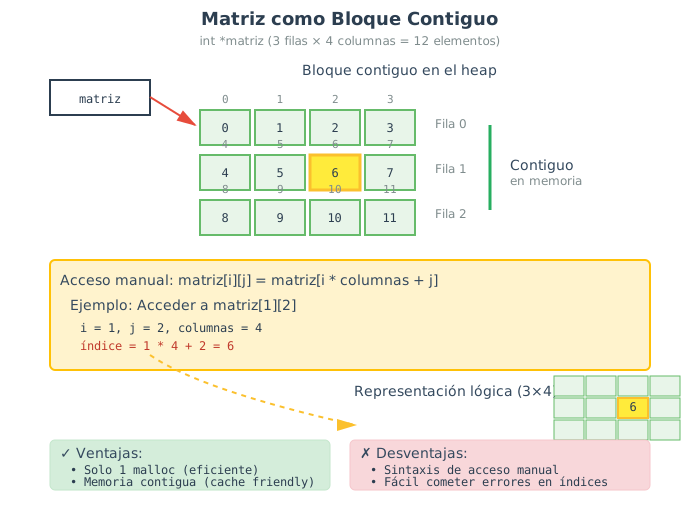
Figure 5:Matriz almacenada como bloque contiguo: todas las filas consecutivas en memoria.
Asignación
1 2 3 4 5 6 7int *matriz; int filas = 3, columnas = 4; matriz = malloc(filas * columnas * sizeof(int)); if (matriz == NULL) { return NULL; }
Acceso Manual
No podés usar matriz[i][j] directamente porque matriz es int *, no int **. Debés calcular el índice lineal:
1 2 3 4// Acceso: fila i, columna j int valor = matriz[i * columnas + j]; // Asignación matriz[i * columnas + j] = 42;
Explicación del cálculo:
Cada fila tiene
columnaselementosPara llegar a la fila
i, saltamosi * columnaselementosLuego avanzamos
jcolumnas dentro de esa fila
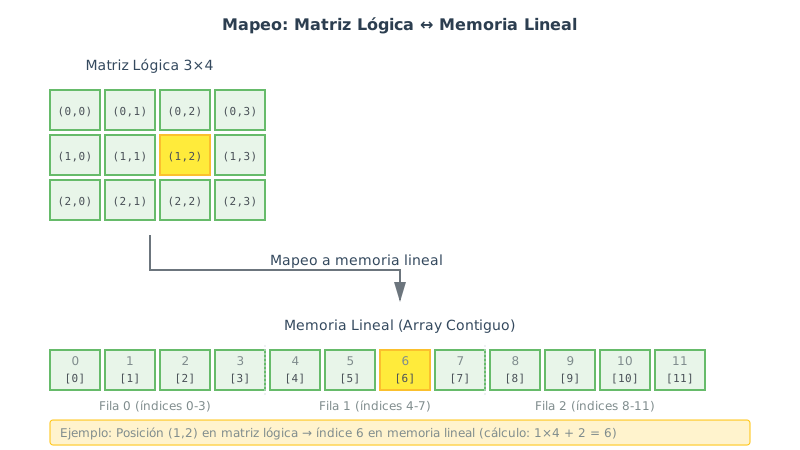
Figure 6:Mapeo entre la representación lógica 2D y la memoria lineal contigua.
Liberación
Solo una llamada a free:
1free(matriz);
Función de Acceso Helper
Para mejorar la legibilidad, podés crear una función:
1 2 3 4 5 6 7 8 9 10 11 12static inline int matriz_get(int *matriz, int fila, int col, int num_cols) { return matriz[fila * num_cols + col]; } static inline void matriz_set(int *matriz, int fila, int col, int num_cols, int valor) { matriz[fila * num_cols + col] = valor; } // Uso: matriz_set(matriz, i, j, columnas, 42); int val = matriz_get(matriz, i, j, columnas);
Ventajas y Desventajas
Ventajas:
Memoria contigua: Excelente localidad de cache (ver Jerarquía de Memoria y Caché)
Solo una asignación: Más eficiente, menos fragmentación
Menos overhead: No hay punteros intermedios
Desventajas:
Sintaxis de acceso menos intuitiva
Todas las filas deben tener el mismo tamaño
Fácil cometer errores en el cálculo de índices
Enfoque 3: Bloque Único con Puntero a Array
Este enfoque combina lo mejor de ambos mundos: memoria contigua del Enfoque 2 con la sintaxis natural del Enfoque 1, mediante un puntero a un array. Es fundamental aclarar que, para evitar la definición de tipos modificados dinámicamente en tiempo de ejecución (que constituyen una forma de VLA prohibida), las dimensiones de las columnas deben ser constantes conocidas en tiempo de compilación.
Asignación con Puntero a Array
1 2 3 4 5 6 7 8#define COLUMNAS 4 int filas = 3; // Puntero a un array de 'COLUMNAS' enteros (tamaño constante) int (*matriz)[COLUMNAS] = malloc(sizeof(int) * COLUMNAS * filas); if (matriz == NULL) { return NULL; }
Acceso Natural
Ahora podés usar la sintaxis estándar:
1 2matriz[i][j] = 42; int valor = matriz[i][j];
Aritmética de Punteros en el Direccionamiento Bidimensional
Para comprender cómo el compilador desreferencia la sintaxis matriz[i][j] en
el Enfoque 3, debemos analizarla desde la aritmética de punteros.
Si declaramos int (*matriz)[COLUMNAS], el tipo de matriz es “puntero a un
array de COLUMNAS enteros”. Por lo tanto, el tamaño del elemento al que apunta
es bytes.
El acceso matriz[i][j] es equivalente a *(*(matriz + i) + j). El compilador
realiza el cálculo de la dirección física de la siguiente manera:
Desplazamiento de Fila (
matriz + i): Al sumarial punteromatriz, el compilador avanzaielementos del tipo apuntado. La dirección resultante es:Desplazamiento de Columna (
*(matriz + i) + j): La expresión*(matriz + i)evalúa al array de la filai. Por la regla de decaimiento (array decay), este decae a un puntero al primer entero de dicha fila (tipoint *). Al sumarj, avanzamosjenteros:Dirección Final Combinada: Sustituyendo la primera ecuación en la segunda, la dirección de memoria exacta del elemento es:
Este cálculo de desplazamiento en bytes coincide exactamente con la simulación manual del Enfoque 2, con la ventaja de que el compilador realiza la multiplicación y escala los índices de forma transparente y eficiente.
Liberación
Solo un free:
1free(matriz);
Comparación de Declaraciones
1 2 3 4 5 6// Enfoque 1: Array de punteros int **matriz1; // Puntero a puntero a int // Enfoque 2: Puntero simple int *matriz2; // Puntero a int // Enfoque 3: Puntero a array int (*matriz3)[COLUMNAS]; // Puntero a array de COLUMNAS ints
El Enfoque 3 y los Tipos Modificados
Para mantener una dimensión de columnas fija y evitar tipos modificados se utiliza:
1 2#define COLUMNAS 4 int (*matriz)[COLUMNAS] = malloc(sizeof(int) * COLUMNAS * filas);
Ventajas y Desventajas
Ventajas:
Sintaxis natural
matriz[i][j]Memoria contigua (buena localidad de cache)
Solo una asignación/liberación
Desventajas:
Sintaxis de declaración compleja
En C89, requiere tamaño de columnas constante
Menos portable que los otros enfoques
Comparación de Enfoques
Table 3:Comparación de Implementaciones de Matrices
Aspecto | Enfoque 1 (Dentada) | Enfoque 2 (Bloque Manual) | Enfoque 3 (Bloque + Cast) |
|---|---|---|---|
Sintaxis de acceso |
|
|
|
Asignaciones |
|
|
|
Overhead de memoria |
|
|
|
Localidad de cache | Baja ⚠️ | Alta ✅ | Alta ✅ |
Fragmentación | Alta ⚠️ | Ninguna ✅ | Ninguna ✅ |
Filas de tamaño variable | Sí ✅ | No ⚠️ | No ⚠️ |
Complejidad código | Media | Media | Alta ⚠️ |
Ejercicios de Autoevaluación (Doble Indirección y Matrices)
Implementá crear_matriz para reservar un bloque contiguo de filas * columnas
enteros y dejar *salida en NULL si la operación falla. ¿Qué overflow debés
evitar?
Solución
#include <stdint.h>
#include <stdlib.h>

int crear_matriz(size_t filas, size_t columnas, int **salida)
{
    if (salida == NULL || filas == 0 || columnas == 0 ||
        filas > SIZE_MAX / columnas ||
        filas * columnas > SIZE_MAX / sizeof **salida)
        return 0;
    int *p = malloc(filas * columnas * sizeof *p);
    if (p == NULL) return 0;
    *salida = p;
    return 1;
}
La doble indirección permite modificar el puntero del llamador. El producto se
valida antes de calcular el tamaño en bytes; al finalizar se libera con
free(*salida).
Conexión con el Siguiente Tema
Dominando la gestión avanzada de memoria dinámica, tenés las herramientas para implementar estructuras de datos complejas: listas enlazadas, árboles, grafos, hash tables. Pero construir estas estructuras correctamente requiere algo más que conocimiento técnico de punteros.
El apunte TAD, Pilas y Colas introduce el concepto de Tipos Abstractos de Datos (TADs):
Encapsulación: Ocultar detalles de implementación
Interfaces limpias: Separar “qué hace” de “cómo lo hace”
Invariantes: Propiedades que siempre deben cumplirse
Patrones de diseño: crear/destruir, getters/setters, iteradores
Un TAD bien diseñado permite cambiar completamente la implementación interna (por ejemplo, de matriz dentada a bloque único) sin afectar al código cliente. Esta separación de concerns es fundamental para escribir software mantenible y escalable.
Los punteros y la memoria dinámica son las herramientas de bajo nivel; los TADs son los principios arquitecturales que guían su uso profesional.
Pregunta puente: Una lista enlazada y un array dinámico implementan la misma interfaz abstracta (secuencia de elementos). ¿Cómo decidir cuál usar? ¿Cómo diseñar la interfaz para que sea independiente de la implementación? El análisis de TADs responde estas preguntas.
Ejercicios de Autoevaluación
Solution to Exercise 1
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27#include <stdlib.h> #include <string.h> typedef struct { char *nombre; int id; } recurso_t; recurso_t *recurso_crear(const char *nombre, int id) { if (nombre == NULL) return NULL; // Paso 1: Asignar estructura contenedora recurso_t *nuevo = malloc(sizeof(recurso_t)); if (nuevo == NULL) return NULL; // Paso 2: Asignar miembro interno (+1 para '\0') nuevo->nombre = malloc(strlen(nombre) + 1); if (nuevo->nombre == NULL) { free(nuevo); // Liberar contenedor previo para evitar leak return NULL; } // Paso 3: Copiar datos strcpy(nuevo->nombre, nombre); nuevo->id = id; return nuevo; }
Solution to Exercise 2
La expresión p->miembro es un atajo sintáctico exacto de (*p).miembro.
En C, el operador de acceso a miembro punto . posee mayor precedencia que el
operador de desreferencia asterisco *. Por lo tanto, escribir *p.miembro se
interpretaría como desreferenciar el campo p.miembro (lo cual es un error si
p es el puntero). Para desreferenciar primero el puntero y luego acceder al
miembro, se requiere forzar la prioridad con paréntesis: (*p).miembro.
El operador -> elimina la necesidad de escribir paréntesis redundantes,
haciendo que el código sea más limpio, legible e intuitivo para el programador.
Solution to Exercise 3
1 2 3 4 5 6 7 8 9 10 11 12 13#include <stdlib.h> void estudiante_destruir(estudiante_t *est) { if (est == NULL) { return; // Cláusula de guarda } // 1. Liberar los miembros dinámicos internos primero free(est->nombre); free(est->apellido); // 2. Liberar la estructura contenedora al final free(est); }
Solution to Exercise 4
1 2 3 4 5 6 7 8 9 10 11 12 13 14#include <stdlib.h> int main() { int *datos = malloc(5 * sizeof(int)); if (datos == NULL) return 1; // ... uso de la memoria ... free(datos); // Se libera el bloque, pero 'datos' sigue guardando la // dirección datos = NULL; // Se mitiga el dangling pointer asignando NULL // Ahora es seguro realizar comprobaciones como: // if (datos != NULL) { ... } return 0; }
Solution to Exercise 5
La función free() está diseñada exclusivamente para devolver bloques de
memoria previamente asignados en el heap mediante las rutinas del gestor de
memoria (malloc, calloc, realloc).
El stack se gestiona de forma automática mediante registros del procesador
(puntero de pila). Si pasamos una dirección del stack a free(), el gestor de
memoria del heap intentará leer metadatos de control inexistentes antes de esa
dirección de memoria, corrompiendo las estructuras de datos de la biblioteca
estándar y provocando un comportamiento indefinido inmediato (usualmente un
crash del programa con el mensaje free(): invalid pointer).
Solution to Exercise 6
1 2 3 4 5 6 7 8 9 10 11 12 13 14#include <stdlib.h> void free_seguro(int **ptr) { if (ptr == NULL || *ptr == NULL) { return; // Evita doble liberación o desreferencia nula } free(*ptr); // Libera el bloque de memoria *ptr = NULL; // Pone el puntero original del invocador en NULL } // Ejemplo de uso: // int *p = malloc(sizeof(int)); // free_seguro(&p); // En este punto p es NULL de forma automática.
Solution to Exercise 7
malloc(100 * sizeof(int)): Reserva el bloque de memoria de 400 bytes, pero no altera su contenido. La memoria retiene cualquier dato residual (basura) que estuviese previamente en esas celdas físicas.calloc(100, sizeof(int)): Reserva la misma cantidad de memoria y realiza un paso adicional inicializando todos los bytes en cero. Es preferible usarcalloccuando los valores iniciales de la estructura o arreglo deben estar limpios por diseño (por ejemplo, contadores en cero, punteros enNULLo strings vacíos), evitando errores lógicos por lectura de variables no inicializadas.
Solution to Exercise 8
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17#include <stdio.h> #include <stdlib.h> int redimensionar_arreglo(int **arr, size_t *capacidad) { size_t nueva_capacidad = (*capacidad) * 2; // Se asigna el retorno en un puntero temporal int *temp = realloc(*arr, nueva_capacidad * sizeof(int)); if (temp == NULL) { // En caso de fallo, *arr sigue apuntando al bloque original válido fprintf(stderr, "Error: Memoria insuficiente para redimensionar.\n"); return -1; } *arr = temp; // Éxito: se actualiza el puntero del invocador *capacidad = nueva_capacidad; return 0; }
Solution to Exercise 9
Los Arreglos de Longitud Variable (VLA) en el stack reservan espacio
dinámicamente en la pila en tiempo de ejecución.
Debido a que el stack de un proceso es limitado (frecuentemente 1 MB o 8 MB
según el sistema operativo), si el valor de n ingresado por el usuario o
calculado es excesivamente grande, la pila se desbordará (Stack Overflow). A
diferencia de malloc (que retorna NULL ante la falta de memoria, permitiendo
al programa recuperarse y manejar el error), el desbordamiento del stack
provocado por un VLA causa una interrupción de hardware inmediata e
irrecuperable, abortando el sistema operativo el proceso del programa al
instante.
Solution to Exercise 10
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23#include <stdlib.h> typedef enum { STATUS_OK = 0, STATUS_ERR_PARAM, STATUS_ERR_MEMORIA } status_t; status_t inicializar_puntero(int **out_ptr) { if (out_ptr == NULL) { return STATUS_ERR_PARAM; } // Se asigna memoria desreferenciando una vez *out_ptr = malloc(sizeof(int)); if (*out_ptr == NULL) { return STATUS_ERR_MEMORIA; } // Doble desreferencia para escribir el valor entero en el heap **out_ptr = 100; return STATUS_OK; }
Solution to Exercise 11
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34#include <stdlib.h> // Asignación de la matriz dentada double **matriz_crear(size_t filas, size_t columnas) { double **mat = malloc(filas * sizeof(double *)); if (mat == NULL) return NULL; for (size_t i = 0; i < filas; i++) { mat[i] = malloc(columnas * sizeof(double)); if (mat[i] == NULL) { // Liberar lo asignado previamente en caso de fallo (LIFO) for (size_t j = 0; j < i; j++) { free(mat[j]); } free(mat); return NULL; } } return mat; } // Liberación de la matriz dentada void matriz_liberar(double **mat, size_t filas) { if (mat == NULL) return; for (size_t i = 0; i < filas; i++) { free(mat[i]); // Liberar cada fila primero } free(mat); // Liberar el array de punteros contenedor }
Solution to Exercise 12
1 2 3 4 5 6 7 8 9 10 11 12#include <stdio.h> int obtener_celda(const int *matriz, int columnas, int f, int c) { // Cálculo del índice plano correspondiente a la celda bidimensional // Se desplazan f filas completas de ancho 'columnas', y se avanza c // elementos int indice_lineal = f * columnas + c; return matriz[indice_lineal]; } // Ejemplo de uso: // int *matriz = malloc(3 * 4 * sizeof(int)); // int valor = obtener_celda(matriz, 4, 2, 1); // Accede a matriz[2][1]
Glosario
- Aritmética de Punteros
- Operaciones matemáticas realizadas sobre direcciones de memoria.
- Puntero a Puntero
- Puntero que almacena la dirección de otro puntero.
- Matriz Dinámica
- Arreglo bidimensional asignado en tiempo de ejecución en el heap.
- VLA (Arreglo de Largo Variable)
- Arreglo cuyo tamaño se determina en tiempo de ejecución en el stack (no recomendado).
Síntesis y Resumen
Conceptos Clave
Este apunte explora patrones avanzados de memoria dinámica en C, construyendo sobre los fundamentos de Modelo de memoria y pila y Punteros.
Referencias y Lecturas de Aritmética de Punteros
Textos Fundamentales sobre Memoria Dinámica
Kernighan & Ritchie (2014). Capítulo 8: The UNIX System Interface. Gestión de memoria y estructuras complejas.
King (2008). Capítulo 17: Advanced Uses of Pointers. Matrices multidimensionales y estructuras auto-referenciadas.
Gustedt (2019). Level 2, Takeaway 2.6.5: Dynamic allocation. Patrones modernos de gestión de memoria.
Gestión de Memoria y Debugging
Seacord (2013). Capítulo 4: Dynamic Memory Management. Errores comunes y cómo evitarlos.
Valgrind Memcheck Manual - https://
valgrind .org /docs /manual /mc -manual .html Herramienta esencial para detectar leaks y dangling pointers.
Matrices y Estructuras Multidimensionales
Linden (1994). Capítulo 4: The Shocking Truth: C Arrays and Pointers Are NOT the Same!
Multi-dimensional Arrays in C - https://www.cs.cmu.edu/~ab/15-123S11/lectures/Lecture 09 - Multidimensional Arrays.pdf
Optimización y Performance
Bryant & O'Hallaron (2015). Capítulo 6: Memory Hierarchy. Localidad de cache y performance de acceso.
Warren (2012). Capítulo 9: Memory. Técnicas de optimización de memoria.
Patrones de Diseño con Memoria Dinámica
Hanson (1996). Interfaces y implementaciones con gestión de memoria robusta.
Plauger (1992). Implementaciones de la biblioteca estándar que usan memoria dinámica.
Herramientas de Análisis
AddressSanitizer - https://
github .com /google /sanitizers /wiki /AddressSanitizer Detector de errores de memoria integrado en GCC/Clang.
Dr. Memory - https://
drmemory .org/ Alternativa a Valgrind para Windows.
- Kernighan, B. W., & Ritchie, D. M. (2014). C Programming Language, 2nd Edition.
- King, K. N. (2008). C Programming: A Modern Approach (2nd ed.). W. W. Norton & Company.
- Gustedt, J. (2019). Modern C. Manning Publications. https://modernc.gforge.inria.fr/
- Seacord, R. C. (2013). Secure Coding in C and C++ (2nd ed.). Addison-Wesley.
- van der Linden, P. (1994). Expert C Programming: Deep C Secrets. Prentice Hall.
- Bryant, R. E., & O’Hallaron, D. R. (2015). Computer Systems: A Programmer’s Perspective (3rd ed.). Pearson.
- Warren, H. S. (2012). Hacker’s Delight (2nd ed.). Addison-Wesley.
- Hanson, D. R. (1996). C Interfaces and Implementations: Techniques for Creating Reusable Software. Addison-Wesley.
- Plauger, P. J. (1992). The Standard C Library. Prentice Hall.